面向公园、景区、市政绿化和大型园区,将固定监控、自动巡检、智能中台、边缘终端与物理执行机构连接到同一条运营链路。
云边协同 · 全域环境感知 · 多机器人调度
为什么单台机器人还不够
公园、景区和市政绿化是持续变化的户外环境。道路、光照、天气、人车和作业对象都在变,设备只有进入感知、调度、执行与核验的完整链路,才能成为可运营的作业节点。
发现依赖人工
垃圾、落叶、火情、树木倒伏和绿化异常分散在不同点位,传统巡查依赖人工盯防、对讲调度与反复派单。
设备彼此孤立
巡检车、清扫设备和养护终端各自执行固定任务,缺少统一的事件、位置、电量和任务视图。
固定路线难以覆盖变化
道路类型、地面材质、临时施工和人车混行不断改变作业条件,预设路线或单一规则很难持续完成任务。
结果难以核验
如果没有作业前后图像、工单状态和人工接管记录,管理者很难判断任务是否真正完成。
现场经验无法回流
逆光、积水、坡道、遮挡和失败片段如果只留在当次作业里,下一轮设备仍会在同样的长尾问题上停住。
具身智能不是一台设备,而是一套进入真实环境持续运行的运营系统。
云端看全域边缘做现场
全域智能中台负责事件与资源,边缘具身终端负责实时理解与动作控制。云端做全局判断,边缘在网络波动时仍能完成已授权的现场作业。
01CLOUD / GLOBAL 全域智能中台
接入固定监控、自动巡检车和机器人传感器,对视频流抽帧识别、关联去重并定位,建立统一的事件、工单与设备状态视图。
事件识别 · 工单管理 · 任务调度 · 数据回流02EDGE / CONTEXT 边缘视觉语言模型
现场大脑接收语义任务,结合实时图像、激光雷达和环境状态重新理解目标,处理光照变化、目标移动和障碍出现。
语义任务 · 现场理解 · 局部规划03POLICY / ACTION 端到端动作策略
动作策略把视觉输入转化为移动、机械臂、吸盘、清扫机构和修剪刀盘控制信号,适应不规则对象和变化的作业目标。
移动 · 抓取 · 清扫 · 修剪04CONTROL / SAFETY 下位机与执行机构
下位机执行速度、角度和力矩控制,通过高频闭环保障稳定运行,并在打滑、碰撞或卡滞时提供硬件级保护。
速度 · 角度 · 力矩 · 急停保护
把感知调度执行连成同一套能力
- 01
园林环境智能感知
持续分析固定监控、巡检车辆和机器人回传画面,识别环境异常、安全风险和作业需求。
- 02
时空事件管理
按时间、位置、类型和现场图像关联多设备结果,合并同一事件,避免重复派单。
- 03
智能任务调度
根据位置、作业类型、设备能力、电量和运行状态,选择合适的机器人并下发数字工单。
- 04
户外自主导航
结合视觉、激光雷达、高精地图和定位信息,在道路、草地、坡道和人车混行中规划路径并避障。
- 05
视觉语言任务理解
边缘模型同时理解自然语言任务和现场画面,目标或环境变化时调整作业策略。
- 06
端到端动作控制
把视觉输入映射为移动和执行机构信号,适应形态不规则、位置不固定的园林作业对象。
- 07
边缘实时控制
现场感知、判断和动作在边缘完成,减少对持续高带宽网络的依赖,并保留硬件级保护。
一次园区任务如何完成
机器人作业不是孤立动作,而是事件、工单、设备、验收与数据回流共同组成的运营流程。
01云端感知 发现
固定监控和自动巡检车持续采集画面,识别垃圾、落叶、火情、树木倒伏和绿化异常。
形成带点位与抓拍的异常事件02事件引擎 理解
时空事件引擎关联不同设备的结果,确认位置、类型、风险等级和作业要求。
同一事件合并后进入待派发队列03中台调度 派单
调度引擎综合任务位置、设备能力、电量、工作状态和优先级生成数字工单。
工单携带图像、坐标与作业要求04边缘导航 导航
机器人利用视觉、激光雷达、高精地图和定位系统前往目标区域,实时避让人员、车辆和障碍。
沿规划路线抵达作业点位05具身执行 作业
边缘模型理解现场变化,动作策略控制清扫、抓取或修剪,必要时保留人工接管。
完成清扫、抓取、修剪或现场复核06结果回流 核验
回传作业前后图像,合格则核销工单,不合格则复派或转人工处置。
工单关闭并留下可回看记录
园博园现场与中台画面
现场画面展示植行者在园博园修剪草坪,以及无人运输小车承担配送与回收;中台画面呈现园区态势与事件工单。
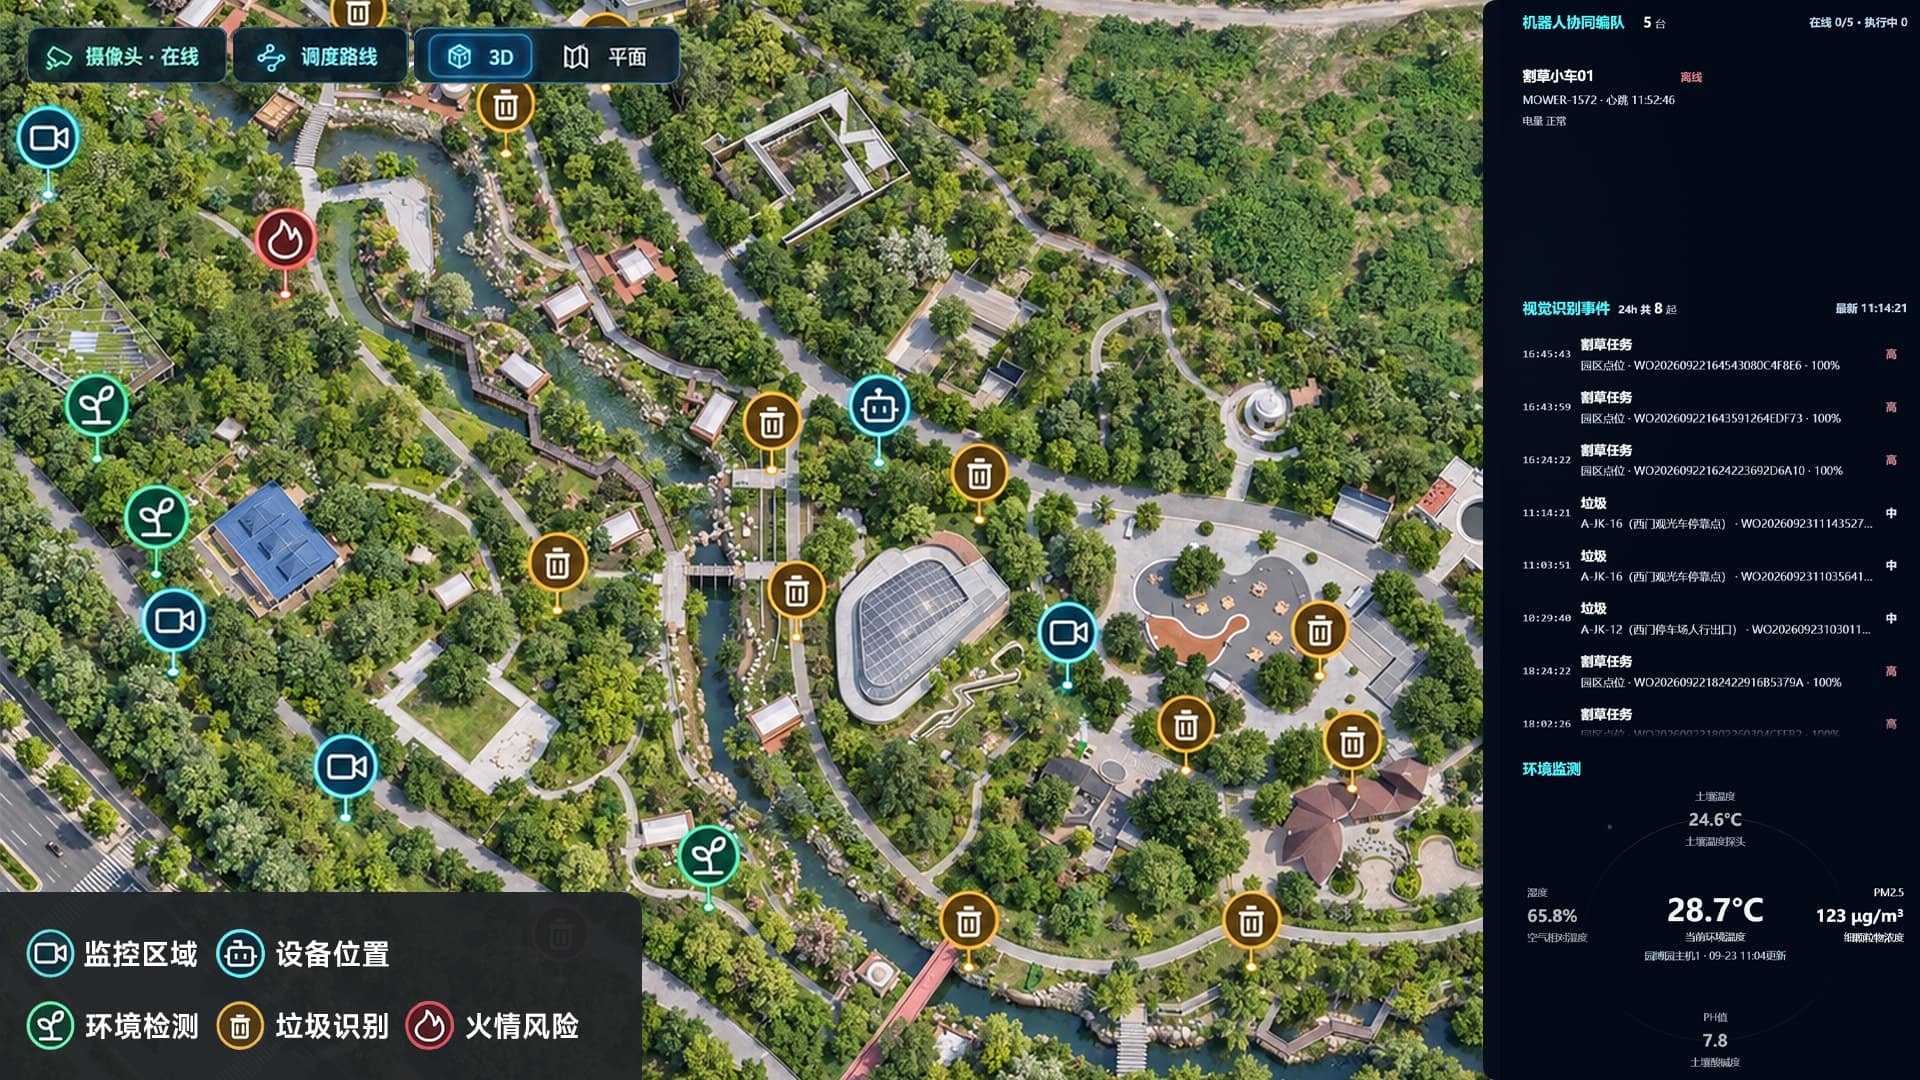
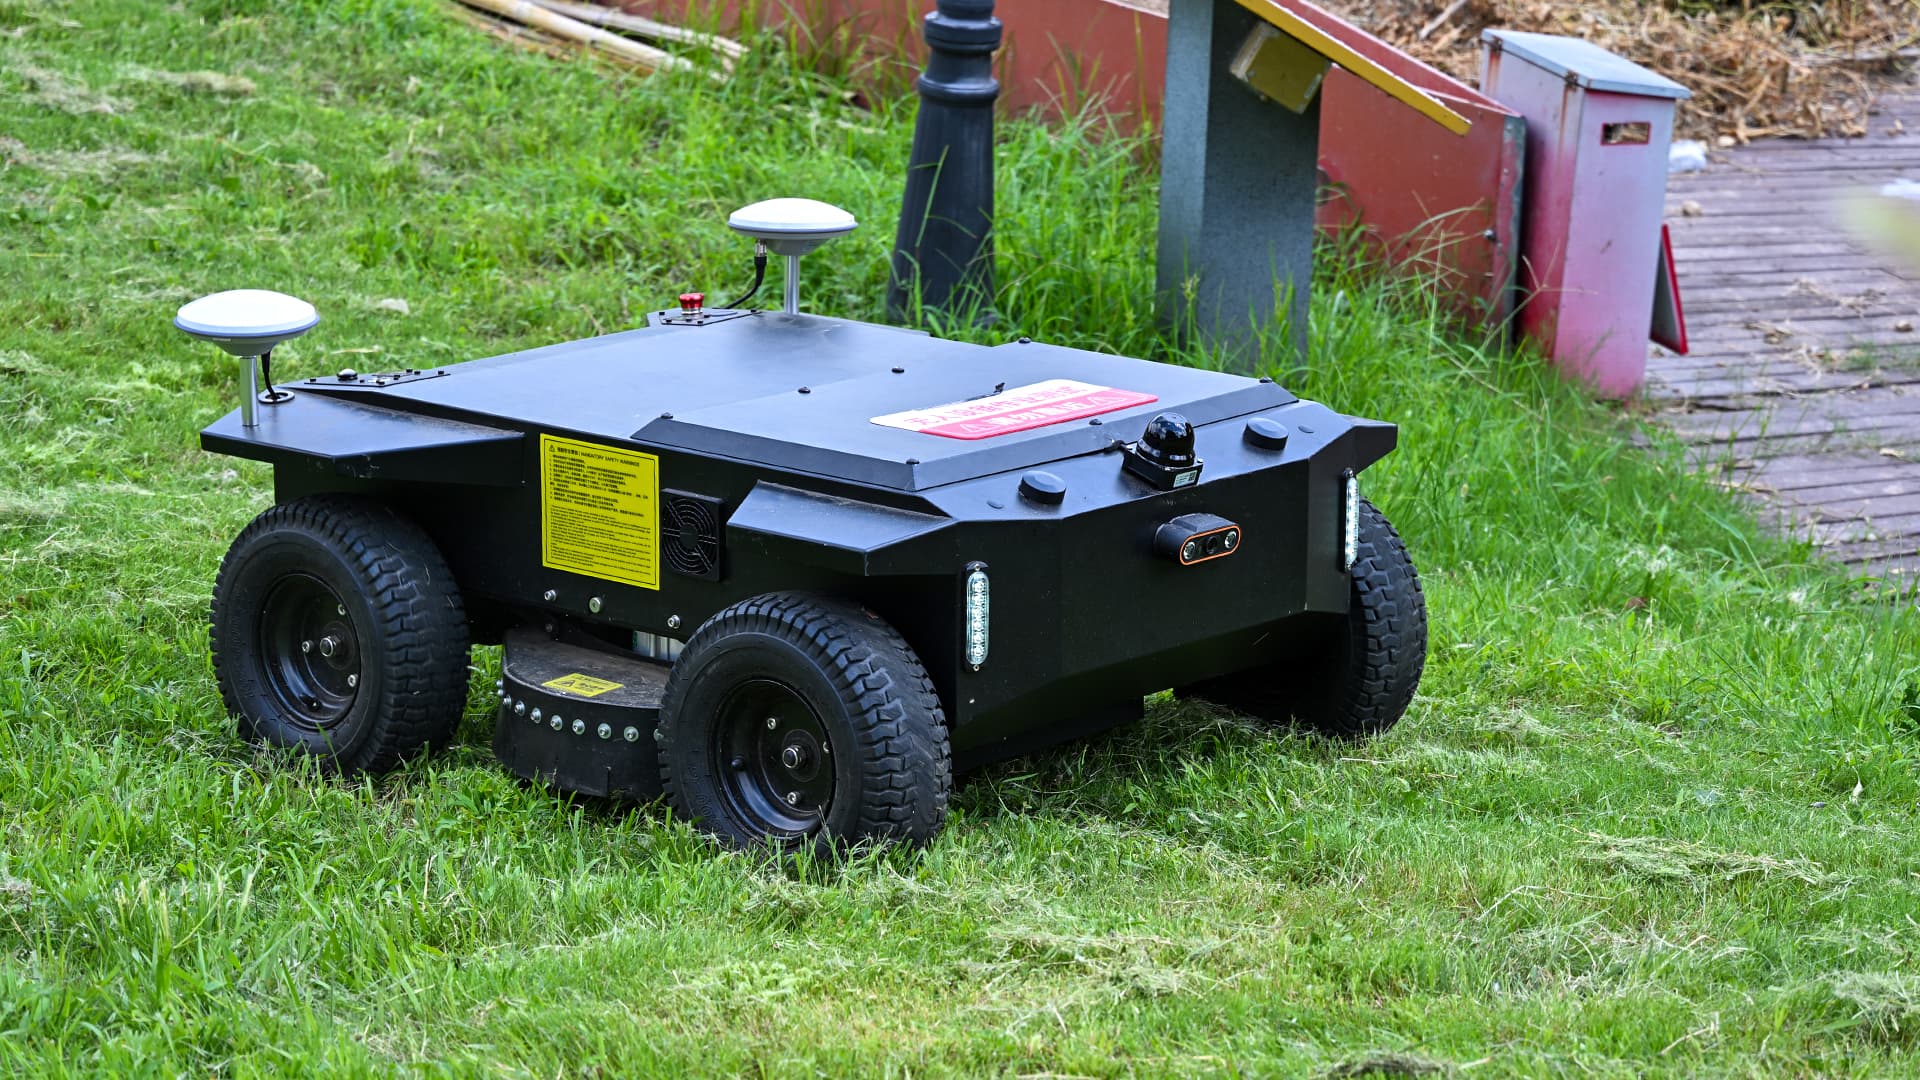
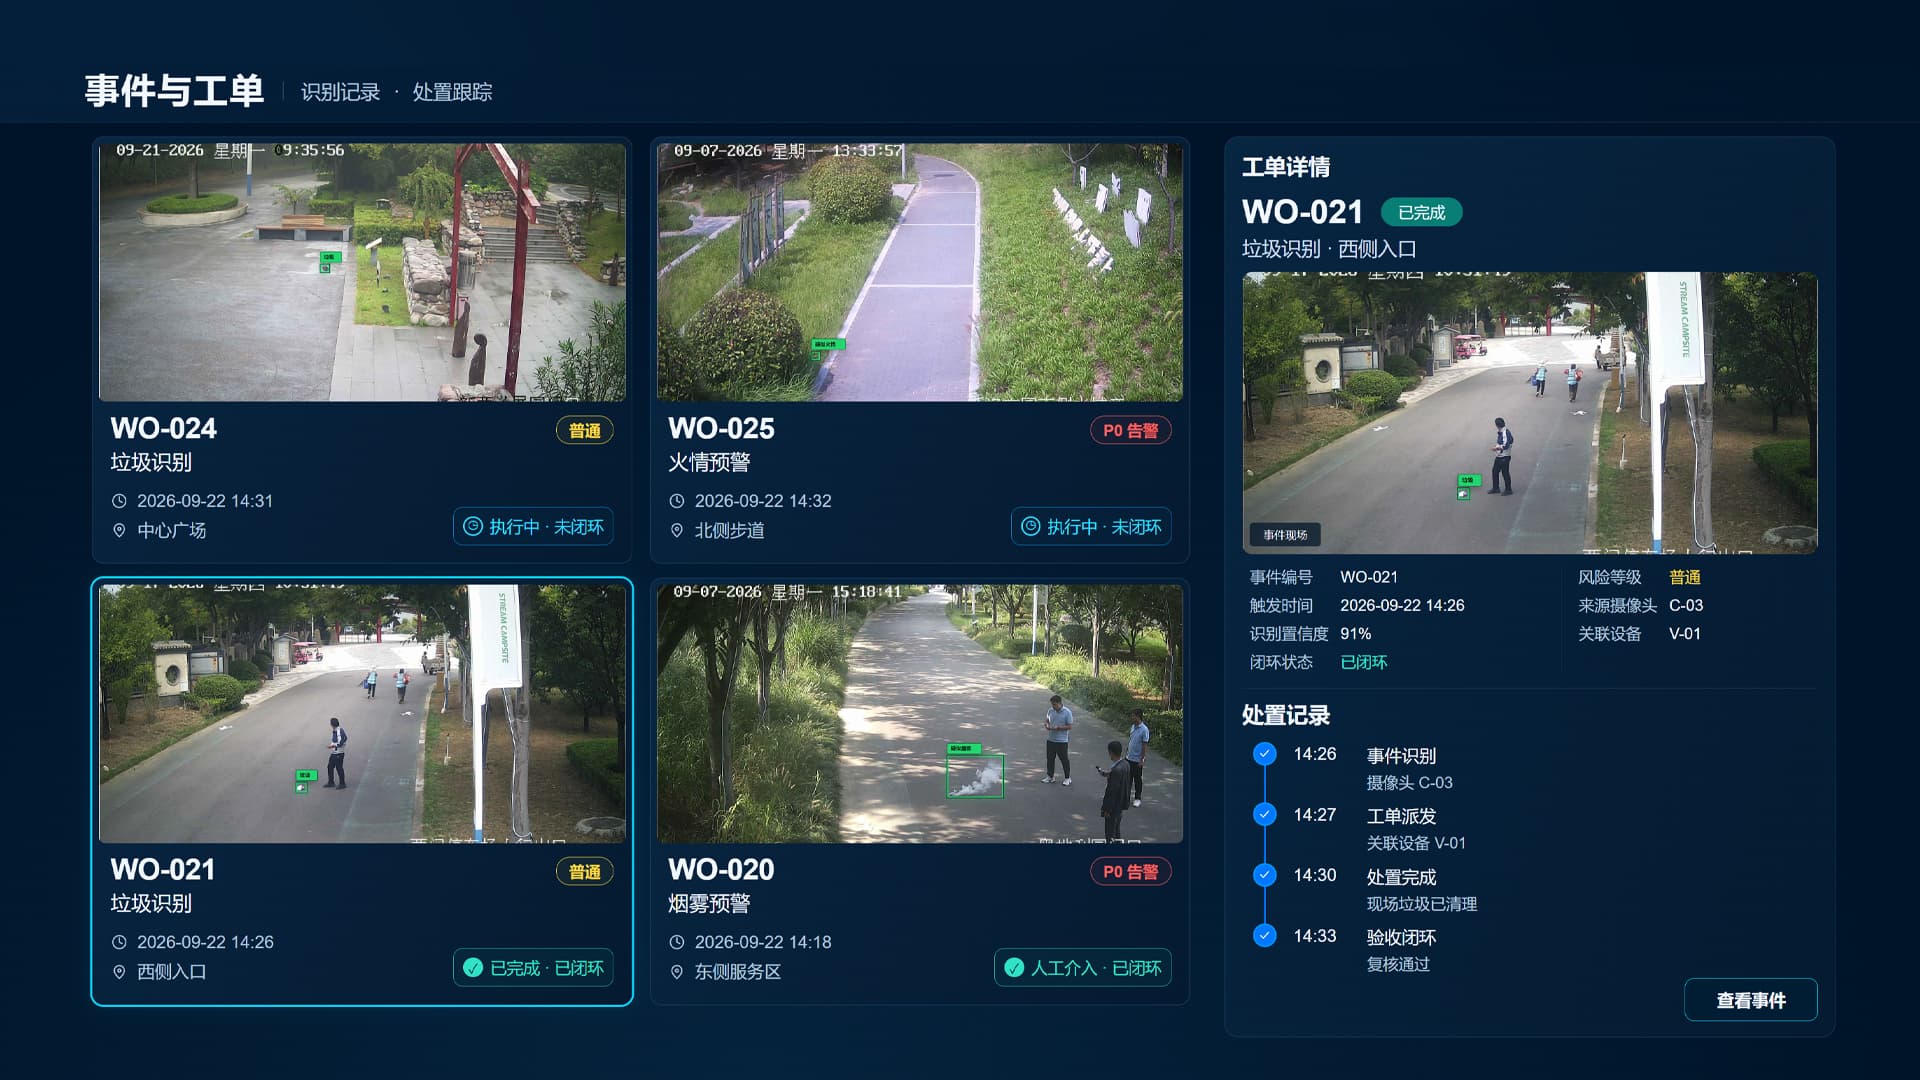
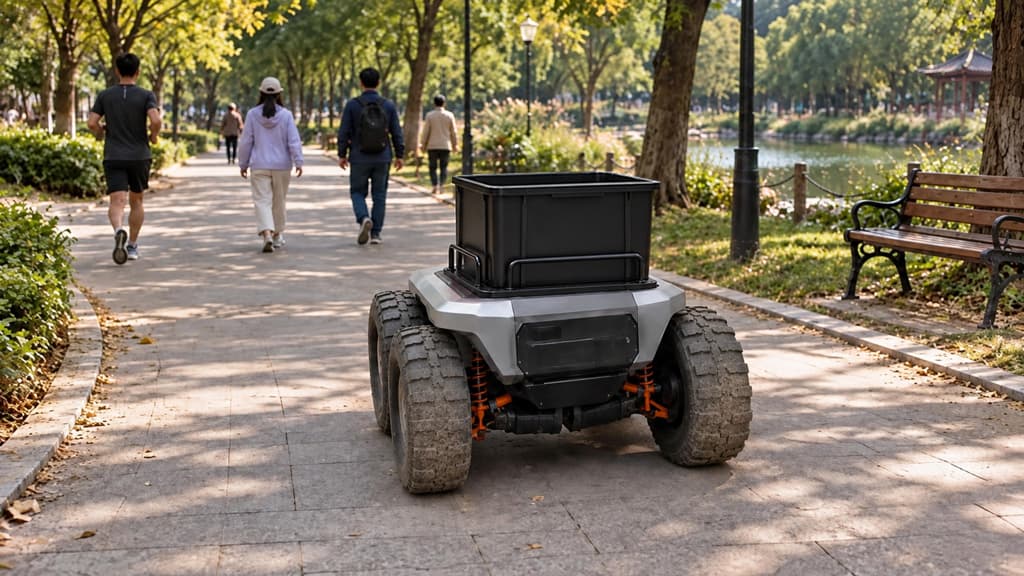
监控与平台画面来自不同测试日期与点位,按任务节点编排,用于说明发现、调度、作业与复核如何连接。
一套运营底座组织多种现场任务
巡检发现、清扫处置、抓取作业和绿化养护由不同类型终端完成,云端中台统一管理位置、任务、电量、运行状态和作业结果。
园区自动巡检
巡检车按路线采集园区环境,将垃圾堆积、设施异常、树木倒伏和安全隐患直接转化为工单。
- 感知输入
- 固定监控 · 移动巡检 · 现场图像
- 执行终端
- 巡查者 · 自动巡检车
- 核验依据
- 异常位置、现场抓拍、工单状态
道路清扫
系统识别道路垃圾和落叶堆积后,调度清扫终端前往目标区域,自主完成清扫并回传结果。
- 感知输入
- 视觉识别 · 点位坐标 · 障碍状态
- 执行终端
- 植行者清扫机器人
- 核验依据
- 作业前后图像、任务核验结果
垃圾识别与抓取
机器人根据物体形态、位置和周边障碍调整移动路线与机械臂动作,完成不规则垃圾抓取。
- 感知输入
- 物体形态 · 周边障碍 · 作业点位
- 执行终端
- 操作者移动操作终端
- 核验依据
- 抓取过程画面、任务完成状态
绿篱与草坪修剪
根据植物边界、高度和周边环境生成更细的作业路径,控制修剪机构完成养护任务。
- 感知输入
- 植物边界 · 高度信息 · 周边障碍
- 执行终端
- 植护者园林养护机器人
- 核验依据
- 路径记录、作业画面、复派状态
园区安全预警
火情、道路阻塞和树木倒伏触发分级预警与处置流程,必要时转人工复核。
- 感知输入
- 视频流 · 风险事件 · 区域规则
- 执行终端
- 巡查者 · 现场人员
- 核验依据
- 风险等级、复核记录、处置工单
多机器人协同运营
巡检负责发现,清扫和抓取负责处置,养护终端负责绿化作业,中台按能力与状态重新分配任务。
- 感知输入
- 事件队列 · 设备能力 · 电量与位置
- 执行终端
- 巡检、清扫、抓取与养护终端
- 核验依据
- 任务分配、设备状态、协同结果
现场问题进入下一轮升级
逆光、积水、坡道、遮挡和临时施工会产生长尾问题。失败与人工接管片段经过筛选、标注、训练和评估后,再以版本化 OTA 回到边缘设备。
- 01现场运行
- 02高价值样本
- 03筛选与标注
- 04训练与评估
- 05版本化 OTA
- 06受控扩大部署
让机器人从设备变成可运营的作业节点
持续感知环境异常
固定监控与移动巡检共同覆盖园区,垃圾、火情、倒伏和绿化异常进入同一条感知链路。
统一管理多种机器人
按任务、位置、能力和状态组织巡检、清扫、抓取与养护终端,减少孤立设备各自为战。
缩短发现到处置链路
识别、派单、导航、作业和核验放进同一套流程,异常不再停留在对讲和反复人工派单。
沉淀可追踪作业记录
任务状态、设备动作、现场图像和复核结果可以回看,运营复盘有图像、有工单、有验收记录。
用真实长尾数据改进模型
失败、卡顿和人工接管片段成为可验证的升级样本,识别、导航和动作策略随现场持续更新。
- 01
评估现场条件
确认摄像头与地图覆盖、作业区域、异常类型、设备能力和人工接管条件。
- 02
跑通一个高频场景
从清扫、巡检或修剪中选择一个场景,验证识别、调度、作业和验收是否闭合。
- 03
再扩展终端与任务
闭环成立后再接入更多机器人形态,把发现、处置和养护放到同一套中台。
关于园林具身智能项目的关键问题
01具身智能和普通清扫机器人有什么区别
普通设备通常执行固定路线或单一动作;具身智能系统把环境感知、任务理解、动作规划、执行反馈和多设备调度连接起来,可以根据现场变化调整作业。
02网络不稳定时机器人还能工作吗
云端负责全局调度,边缘端负责现场理解和实时控制。网络波动时可维持已授权的局部安全任务;高风险或需要全局信息的动作会暂停、返航或待命,等待人工或云端恢复。
03作业结果如何核验
机器人回传作业前后图像,中台对比环境状态后核销工单。未达标准时重新派发或转人工处置,并保留任务状态、设备动作和复核记录。
04当前落地到哪一步
系统已在郑州园博园进入真实场景验证。植行者完成垃圾识别、自主导航、目标靠近、自动吸取与结果复核;巡查者完成复杂地形通过、现场感知与任务执行。后续按园区条件从高频场景扩展终端与任务。
05如何判断一个园区适合先做什么
先评估摄像头和地图覆盖、作业区域、异常类型、设备能力、人工接管条件和验收标准,再从清扫、巡检或修剪中的一个高频场景开始。